Voici la FAQ n°1 en Français pour la Coupe de France de Robotique
Notamment pour la FAQ, il est expressément interdit de mettre des faux déchets dans les poubelles de l'adversaire. Moi qui croyait être original en proposant ça ;-)
N'oubliez pas la réunion du 7 décembre 2006 à 21h30. On fera un point sur le règlement et la FAQ, car cela me semble très important !
mardi, novembre 28, 2006

jeudi, novembre 16, 2006


mardi, novembre 07, 2006
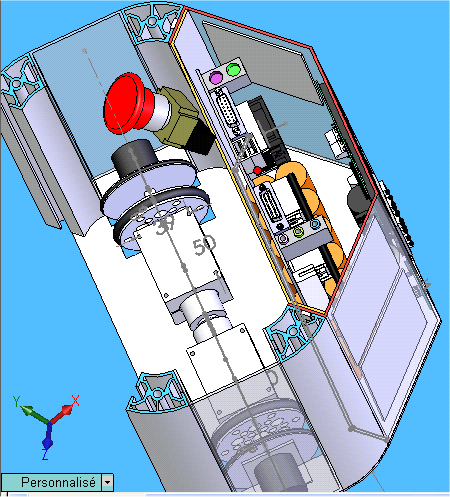
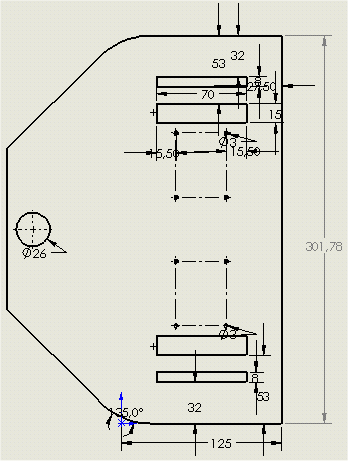
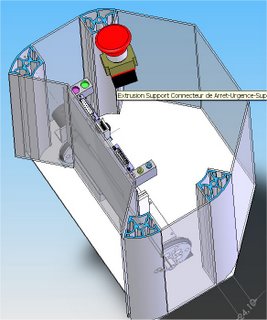
Interrupteurs et carters
Voici une image avec la position de l'arrêt d'urgence, ainsi que les carters pour le bloc électronique :


mardi, octobre 24, 2006
dimanche, octobre 08, 2006
Image de la piste
Afin de pouvoir vraiment bien se rendre compte de la piste, et surtout de bien reprendre pas à pas le règlement 2007, j'ai réalisé la piste sous Solidworks. Cela permettra de faire évoluer le robot, et de se rendre compte de situation avant qu'on ait fini le robot.
J'essaye d'avancer pour la réunion de mardi sur le reste du robot, mais cette représentation en 3D va à mon avis pouvoir nous aider pour se définir une stratégie.
A Mardi 21h sur Skype !

N'oubliez pas de cliquer sur les images si vous voulez les voir en plus grand, car sinon c'est pas très joli en version petite
J'essaye d'avancer pour la réunion de mardi sur le reste du robot, mais cette représentation en 3D va à mon avis pouvoir nous aider pour se définir une stratégie.
A Mardi 21h sur Skype !
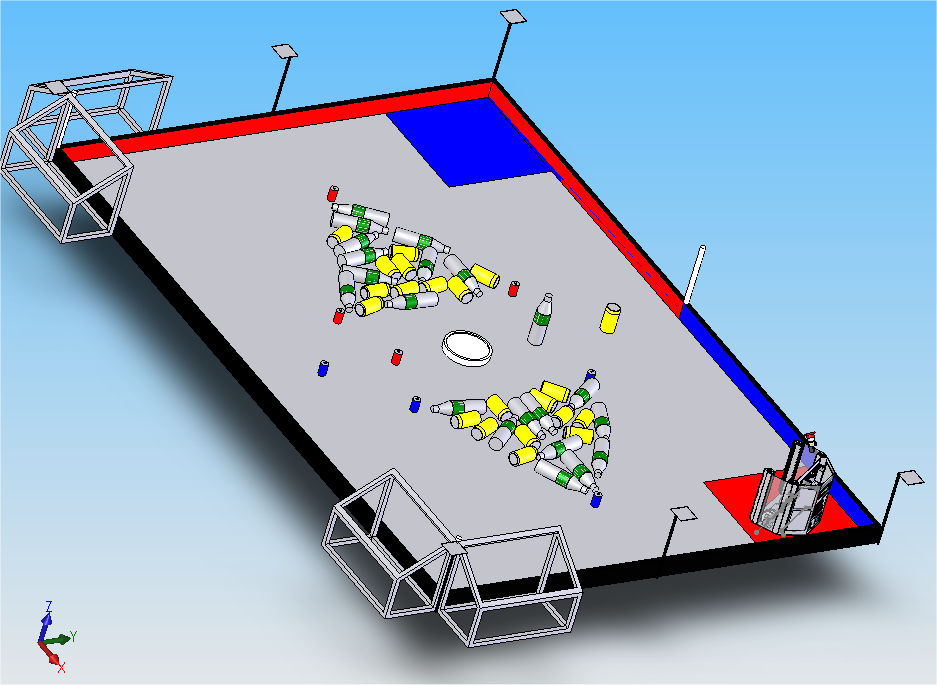
N'oubliez pas de cliquer sur les images si vous voulez les voir en plus grand, car sinon c'est pas très joli en version petite
dimanche, septembre 24, 2006
Nouveau règlement 2007
Le lien pour le réglement, c'est par ici :
http://www.eurobot.org/fr/rules.php
Concrètement, ce qu'il faut retenir à mon avis :
- pour l'homologation, il faut prouver qu'on peut éviter le robot adverse
- Interdit aux plus de 30 ans, sauf un encadrant
- Pas de trous => Moissoneuse batteuse attendue
- Limites = 120 de périmètre, 140 cm déployé, et 35 cm de haut
- Il y aura bien 3 balises disposés en triangle isocèle
- le poster technique doit être fourni en anglais
- adieu le principe qui avait été annoncé de coopération entre les robots, celà a été proposé pour les trophées à la place
N'oubliez pas la réunion de Jeudi sur Skype à 21h.
Je vais avancer sur la partie mécanique sur Solidworks. On discutera principalement du règlement qu'on lira ensemble
http://www.eurobot.org/fr/rules.php
Concrètement, ce qu'il faut retenir à mon avis :
- pour l'homologation, il faut prouver qu'on peut éviter le robot adverse
- Interdit aux plus de 30 ans, sauf un encadrant
- Pas de trous => Moissoneuse batteuse attendue
- Limites = 120 de périmètre, 140 cm déployé, et 35 cm de haut
- Il y aura bien 3 balises disposés en triangle isocèle
- le poster technique doit être fourni en anglais
- adieu le principe qui avait été annoncé de coopération entre les robots, celà a été proposé pour les trophées à la place
N'oubliez pas la réunion de Jeudi sur Skype à 21h.
Je vais avancer sur la partie mécanique sur Solidworks. On discutera principalement du règlement qu'on lira ensemble
vendredi, septembre 22, 2006
Convertisseur DC-DC pour l'alimentation
Une idée de Julien pour gérer la carte de l'alimentation pour l'ensemble de robot :
Utiliser des Traco Power qui sont des petits boitiers DC-DC, qui coutent environ 50 € pour du 5V / 3A et 60€ pour du 5V/5A. L'avantage est que ce sont des composants industriels qui tiennent vraiment le coup.
D'autre part, Ville d'Avray utilise ces composants, ce qui est plutôt intéressant.
Eux en utilisent 3 ou 4 :
- 1 en 12V pour les capteurs
- 1 en 5V pour les servos moteurs pour éviter de perturber les micro controleurs.
- 1 dernier pour alimenter tous les micro contrôleurs.
Cela fera une carte à 150 €, mais je pense que ce sera une très bonne idée.
Utiliser des Traco Power qui sont des petits boitiers DC-DC, qui coutent environ 50 € pour du 5V / 3A et 60€ pour du 5V/5A. L'avantage est que ce sont des composants industriels qui tiennent vraiment le coup.
D'autre part, Ville d'Avray utilise ces composants, ce qui est plutôt intéressant.
Eux en utilisent 3 ou 4 :
- 1 en 12V pour les capteurs
- 1 en 5V pour les servos moteurs pour éviter de perturber les micro controleurs.
- 1 dernier pour alimenter tous les micro contrôleurs.
Cela fera une carte à 150 €, mais je pense que ce sera une très bonne idée.
lundi, septembre 18, 2006
Laser, Triangulation et Trigonométrie ...
Il y a des informations intéressantes sur l'utilisation de la trigonométrie pour les balises, même si celles si n'utilise pas toujours les lasers avec les infra rouges, il y a des idées intéressantes :
http://www.pobot.org/Balises-laser-goniometriques.html
Notamment
Il faut faire attention à ces aspects ...
Pour les calculs trigonométriques, il y a quelques infos ici :
http://f4eru.free.fr/robot/trigo.pdf
http://www.pobot.org/Balises-laser-goniometriques.html
Notamment
les lentilles proviennent d’appareils photo jetables, récupérés dans les poubelles d’un magasin Photo Service
mais surtout, la mise en oeuvre (mise en place, connexions, réglage d’attitude et calage initial des têtes) s’est avérée beaucoup trop longue et complexe pour être compatible avec le délai des 3 minutes pour la préparation du match (et de plus, cette préparation se déroulait dans le camp adverse, au risque de les déranger)
Il faut faire attention à ces aspects ...
Pour les calculs trigonométriques, il y a quelques infos ici :
http://f4eru.free.fr/robot/trigo.pdf
dimanche, septembre 10, 2006
Utilisation des profilés Bosch
Après notre réunion avec HP, celui-ci propose l'utilisation des fichiers BOSCH, qui
permettrait d'éviter les rivets, et de juste visser en dessous et au dessus. Du point de vue esthétique, c'est également nettement plus satisfaisant !!
De plus, ceux ci sont inclinés à 45° et permettrait de gérer facilement les pans du robots.
Par contre, ils ont l'inconvénient d'être lourds et de prendre de la place.
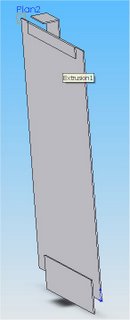
Aussi, après avoir testé avec 6 profilés Bosch, je me suis rendu compte que cela prenait de la place, et que l'espace entre les profilés n'était plus suffisant pour faire passer des cartes électroniques. Aussi, j'ai pris l'initiative de concevoir l'arrière du robot avec une plaque pliée qui prendrait l'équivalent de 3 pans, et qui serait amovible et également sur axe. Le grand avantage est qu'on dispose alors d'une grande surface pour mettre l'ensemble des cartes. Avant, avec les 3 pans, c'était pratique sauf si on voulait tirer l'ensemble des pans auquel cas il y avait des fils qui se tendait et ce n'était pas pratiques. Là, on aurait toute l'électronique à l'arrière et accessible rapidement
J'espère qu'on pourra arriver à un bon compromis entre toutes ces solutions
permettrait d'éviter les rivets, et de juste visser en dessous et au dessus. Du point de vue esthétique, c'est également nettement plus satisfaisant !!
De plus, ceux ci sont inclinés à 45° et permettrait de gérer facilement les pans du robots.
Par contre, ils ont l'inconvénient d'être lourds et de prendre de la place.
Aussi, après avoir testé avec 6 profilés Bosch, je me suis rendu compte que cela prenait de la place, et que l'espace entre les profilés n'était plus suffisant pour faire passer des cartes électroniques. Aussi, j'ai pris l'initiative de concevoir l'arrière du robot avec une plaque pliée qui prendrait l'équivalent de 3 pans, et qui serait amovible et également sur axe. Le grand avantage est qu'on dispose alors d'une grande surface pour mettre l'ensemble des cartes. Avant, avec les 3 pans, c'était pratique sauf si on voulait tirer l'ensemble des pans auquel cas il y avait des fils qui se tendait et ce n'était pas pratiques. Là, on aurait toute l'électronique à l'arrière et accessible rapidement
J'espère qu'on pourra arriver à un bon compromis entre toutes ces solutions

jeudi, septembre 07, 2006
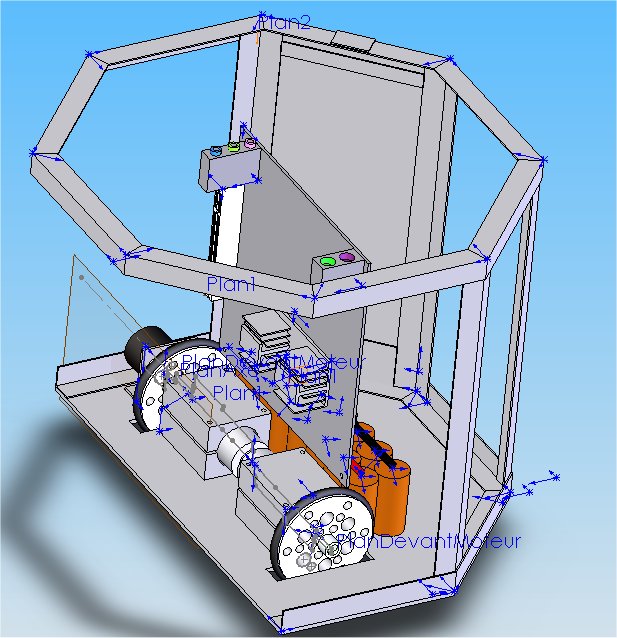
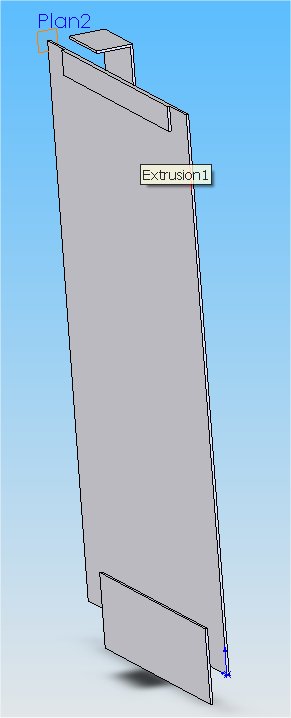
Première ébauche de la modélisation du robot
Conformément à notre réunion téléphonique du mardi 5 septembre, voici quelques images sous Solidworks 2006 du robot de l'association.
Je fais le point avec Henri Pierre pour faire évoluer le modèle rapidement et atteindre une solution finale
Voici un exemple
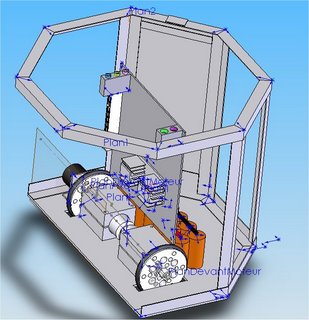

Je fais le point avec Henri Pierre pour faire évoluer le modèle rapidement et atteindre une solution finale
Voici un exemple

lundi, août 28, 2006
Limitation de l'âge à la coupe de France de robotique
A priori, il y aurait une limite d'âge pour la coupe, qui serait réservée aux moins de 30 ans uniquement. Il y aura quand même la possibilité d'avoir une personne de plus de 30 ans dans l'équipe sous forme d'encadrement ! A voir donc, vu que chez nous , HP et Yvan sont concernés. Il faut aller sur le forum de robotik.com dans la catégorie "Coupe de France de Robotique" pour voir le sujet.
Je trouve ça complètement stupide, mais bon cela faisait quelques années qu'ils essayaient de limiter par toutes les moyens les équipes qui n'étaient pas représentées par des étudiants ou à vocation pédagogique.
Cette limite concerne également la coupe de robotique de Belgique, et est né de la volonté d'harmoniser les réglements au niveau européen et d'éviter les interprétations.
Le terme "Coupe de France de Robotique" me semble désormais inapproprié dans la mesure où tout le monde ne peux y participer. Je propose que d'autres compétitions de robotique voient le jour et permette à tous de participer. Le niveau devient de plus en plus chaque année, et on demande aux plus anciens, et ceux ayant le plus d'expérience de partir. Je trouve tout simplement ça scandaleux !
Pour les liens sur d'autres compétition, il y a :
http://forums.jibee.com/YaBB.pl
Je propose d'en parler à la prochaine réunion de robotique via Skype qui se déroulera le mardi 05 septembre à 20h30.
Je trouve ça complètement stupide, mais bon cela faisait quelques années qu'ils essayaient de limiter par toutes les moyens les équipes qui n'étaient pas représentées par des étudiants ou à vocation pédagogique.
Cette limite concerne également la coupe de robotique de Belgique, et est né de la volonté d'harmoniser les réglements au niveau européen et d'éviter les interprétations.
Le terme "Coupe de France de Robotique" me semble désormais inapproprié dans la mesure où tout le monde ne peux y participer. Je propose que d'autres compétitions de robotique voient le jour et permette à tous de participer. Le niveau devient de plus en plus chaque année, et on demande aux plus anciens, et ceux ayant le plus d'expérience de partir. Je trouve tout simplement ça scandaleux !
Pour les liens sur d'autres compétition, il y a :
http://forums.jibee.com/YaBB.pl
Je propose d'en parler à la prochaine réunion de robotique via Skype qui se déroulera le mardi 05 septembre à 20h30.
vendredi, juin 16, 2006
Modélisation Solidworks
Je suis en train de faire sous Solidworks 2004 l'ensemble des pièces composant le robot. La base moteur, et une bonne partie du robot avait déjà été
modélisé en 2004, mais là je compte avoir l'ensemble des cartes électroniques, afin de pouvoir faire vraiment une conception sérieuse.
De plus, avec le recul, je compte bien séparer et mettre dans les bons répertoires avec une bonne hiérarchie chaque composant du robot, chaque assemblage
afin de ne pas avoir de problème lorsqu'on modifie des pièces (il ne faut pas modifier le nom des pièces dans un assemblage, sinon celui-ci ne retrouve
pas le fichier source).
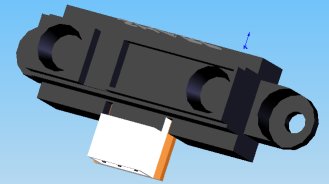
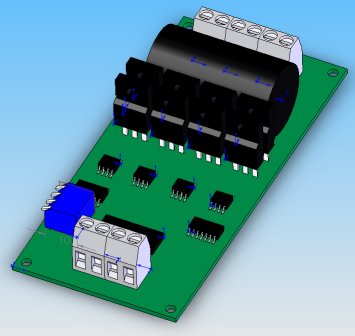
Voici deux exemples avec le capteur infrarouge GP2D12 , l'écran LCD02, le driver de moteur MD22 :
GP2D12

LCD02

MD22

modélisé en 2004, mais là je compte avoir l'ensemble des cartes électroniques, afin de pouvoir faire vraiment une conception sérieuse.
De plus, avec le recul, je compte bien séparer et mettre dans les bons répertoires avec une bonne hiérarchie chaque composant du robot, chaque assemblage
afin de ne pas avoir de problème lorsqu'on modifie des pièces (il ne faut pas modifier le nom des pièces dans un assemblage, sinon celui-ci ne retrouve
pas le fichier source).
Voici deux exemples avec le capteur infrarouge GP2D12 , l'écran LCD02, le driver de moteur MD22 :
GP2D12
LCD02

MD22
Inscription à :
Articles (Atom)