mardi, mars 06, 2007

Inscription définitive !!!

Voici une partie du message que je viens de recevoir de la part des organisateurs de la coupe 2007 :
Bonjour,
Félicitations ! Votre projet ayant été validé par le Comité d'arbitrage, votre équipe est définitivement inscrite à la Coupe de France de Robotique 2007!

Rendez-vous donc à La Ferté-Bernard du mecredi 16 au samedi 19 mai 2007!
Je suis content, parce que à force de faire des dossiers de candidature, ceux-ci sont validés de plus en plus vite. Même si ça prend du temps, j'ai passé un peu de temps pour le rendre le plus carré possible pour éviter les problèmes potentiels de cette année où il y a beaucoup de candidatures.
Nous voilà donc inscrit définitivement, et ça c'est cool, mais il y a encore beaucoup de taf.

On en reparle à la réunion today (06/03/2007), notamment pour l'inscription au dortoir ... car il faut se grouiller !!!

lundi, février 12, 2007

Le robot roule :)

Bon ca y est, ce week end, j'ai vu le nouveau robot nouvelle version rouler.

En fait j'aurais pu le faire rouler bien avant, mais je voulais que l'on utilise les cartes électroniques finales, et que cela fonctionne en toute autonomie. Pour des raisons de facilité, j'utilise une alimentation externe au lieu des batteries, mais sinon, tout sera pareil à la compétition.

Comme d'habitude, la mise au point a été un peu délicate, la loi de Murphy intervenant bien évidemment : genre, ça faisait pas 2 minutes que je faisais rouler le robot qu'il y a une roue qui tournait nettement moins vite : le pignon d'un moteur tournait dans le vide, j'ai du démonter le bloc moteur et recoller le pignon du moteur avec de la super glue. Ca nous était déjà arrivé il y a 3 ans, mais bon !

Les câbles sont je pense bien fixés, et on peut facilement enlever le bloc électronique (il y a 2 paires de connecteurs à enlever + 2 fils d'alimentation).

Il va falloir que j'essaye de refaire marcher la carte mère et le disque dur, j'espère qu'avec tous les usinages et la poussière (même si à chaque fois j'enlève la carte mère et le disque dur, et je fais attention), ça marchera encore :)

Je rappelle la date de la prochaine réunion : Samedi 17 Février 2007 à 14h30 à la salle à Tourcoing !!

jeudi, février 01, 2007

Construction du robot

La construction du robot est en bonne voie, les roues et le bloc moteurs + codeurs ont été mises en place avec les roues usinées par Jean-Loup, qui est un ami. Ces roues ont une très belle finition.

J'ai commencé la mise en place des cartes avec l'aide de support sur les tôles étamées ce qui permet de faire des supports de cartes électroniques sans percer aucun trous, ce qui garde un bel aspect extérieur au robot. La carte mère, le disque dur, et quelques autres cartes sont positionnées, là je réfléchis activement aux différents chemins de câbles pour éviter que ce soit le fouillis. Il faut reconnaître que la place dans le compartiment électronique est très limitée, mais cela permet d'éviter de gaspiller de la place inutilement, ce qui n'est pas plus mal.

J'ai récupéré les nouveaux moteurs Faulhaber qui fonctionne impeccablement, et même un peu plus vite que les Portescap, tout en étant 2 fois plus puissant pour un encombrement comparable. Reste à avancer sur la construction du deuxième robot afin de pouvoir travailler en parallèle à Tourcoing et à Paris tout en ayant un robot de secours opérationnel afin d'éviter les mauvaises surprises à la coupe.

Mon objectif reste toujours le samedi 17 février de pouvoir faire rouler le robot avec un minimum de précision, avec une bonne partie des cartes finales

Par rapport aux supports sur ressorts des codeurs, il faudra trouver une solution plus satisfaisante, car les ressorts sont trop forts et soulèvent le robot ce qui induit trop de pression sur les roulements des codeurs, et ils ont tendance à partir sur le côté, car le guidage n'est pas assez linéaire. Au niveau de la fixation de la roue sur le codeur, le fait d'appuyer avec la vis de serrage sur le codeur en dessous du tore d'un seul côté introduit un léger voile dans la roue du codeur (voile qui n'existe pas si on le met sur un axe libre) et qui est maximum exactement au niveau de la vis et que j'aimerai corriger en mettant une deuxième vis de l'autre côté pour compenser cela. Je voudrais avoir ton avis Henri Pierre ?

Je mets une photo rapidement avec l'état d'avancement.

mercredi, janvier 17, 2007

Dimension du système laser

Salut à tous,

Du nouveau en lisant des posts sur le forum de Planètes Sciences concernant la hauteur du robot :
Bonsoir

entre les 35 cm (si ton robot fait 35 cm de haut)et les 43 cm (le mat de ton support de balise), tu peux mettre des capteurs donc ta webcam qui est un système de localisation
attention toutefois à ce les dimensions de ton système de localisation ne dépassent pas un cube de 8cm, sur 8 cm
donc pas de capteurs de trop grande taille

bonne continuation et je reste à ta disposition pour tout renseignement

Annie(comité d'arbitrage)
Donc pour faire simple, il faut que le système laser entre dans un carré de 8 cm / 8 cm, ce qui n'est pas gagné. Sinon, il reste la solution de ne mettre que la partie haute du laser qui tient dans 8*8 cm, et laisser la base dans la zone des 35 cm. On en reparle à la prochaine réunion

Logo pour l'association

Comme je devais faire une commande pour 3 moteurs Faulhaber et que je n'avais pas de logo / en tête pour l'association, je me suis mis en tête de créer un logo :

Cela donne ça :


C'est un premier jet, et les commentaires sont naturellement les bienvenus :)

mardi, janvier 16, 2007

Validation de l'Avant Projet 1

En voilà une bonne nouvelle, après mon retour du ski !

Voilà le mail que j'ai reçu après quelques petits allers-retours du à leur problème de serveur mail chez Planètes Sciences
Bonjour,

Votre avant-projet a été validé par le comité d'arbitrage. Votre prochaine étape est de constituer votre dossier de projet pour le 5 mars 2007 suivant la trame ci-jointe.

Ce commentaire a été laissé lors de la lecture :
Impeccable.

Bon courage pour la suite et bonne continuation.

Bonne chance !


C'est cool de voir le commentaire "Impeccable". J'espère que ce sera la même chose pour le projet avant projet.

N'oubliez pas la Réunion Jeudi 25 Janvier à 21h30 sur Skype

dimanche, janvier 07, 2007

Nouveau Site Web en 2007

Bonne année, et bonne santé à tous

Ca y est, c'est fait, on va enfin avoir un site web sous forme de wiki

C'est ici : http://cybernetiqueennord.free.fr/wikini/wakka.php?wiki=PagePrincipale

Le blog sera conservé pour toutes les news qui ne seront valables que temporairement.

Par contre, pour toutes les infos que l'on veut garder et retrouver facilement, c'est mieux de le mettre sur le wiki. J'ai déjà commencé à rappatrier un certain nombre d'informations dessus.

Tout le monde peut mettre à jour le site, demandez moi juste le code.

Il y aura bientot un forum également, et un système de partage photos

Henri Pierre, je vais mettre également l'ensemble des pièces du robot sous Solidworks
dans le répertoire

http://cybernetiqueennord.free.fr/solidworks/

Tu pourras récupérer des fichiers particuliers.

Je te mettrai régulièrement des fichiers Zip pour que tu n'ai pas à tout le temps tout récupérer

N'oubliez pas la réunion de mardi 09 janvier 2007 à 21h30 sur Skype

samedi, décembre 09, 2006

Favoris

Je propose qu'on utilise cette page pour stocker l'ensemble des sites intéressants sur la robotique afin qu'on puisse les partager


Electronique
  1. PICS
  • http://robot.campus.ec-nantes.fr/rubrique.php3?id_rubrique=106#nh1-1

vendredi, décembre 01, 2006

Premiers tests sur les Laser

Juste pour dire que j'ai essayé le système du laser hier soir. J'ai des premiers résultats, c'est à dire que je détecte bien lorsque je passe devant un catadioptre, mais il y a des fois où il détecte alors qu'il n'est pas dessus. Pourtant, je traite le signal de manière à ne pas déclencher dès qu'il y a 1 signal, mais je pense qu'il y a un problème structurel qui est que la sortie lorsque le catadioptre est détecté est à 0 au lieu de 12V

En effet, il est possible que malgré la connexion avec des tiges métalliques et le doublement des contacts, qu'il y ait des fois où le contact se fait mal. Dans ce cas là, la tension est supposée redescendre à 0, ce qui produit le même comportement que si on détectait le catadioptre.
Alors que si on faisait l'inverse, +12V quand c'est détecté, cela aurait au moins le mérite d'être plus franc, et de pouvoir plus facilement être détecté.

Quand à arriver à lire un code barre sur les catadioptres, dans l'état actuel des choses, avec autant de parasites (1 sur 5 mesures), cela ne me semble pas envisageable.

Pour autant, je reste confiant, c'est un premier test, je vais essayer d'isoler d'autres problèmes. Si c'est vraiment un problème de contact, on essayera de mettre toute l'électronique sur la partie tournante et de communiquer via un système radio, cela évitera les problèmes

mardi, novembre 28, 2006

Coupe 2007 - FAQ 1

Voici la FAQ n°1 en Français pour la Coupe de France de Robotique

Notamment pour la FAQ, il est expressément interdit de mettre des faux déchets dans les poubelles de l'adversaire. Moi qui croyait être original en proposant ça ;-)

N'oubliez pas la réunion du 7 décembre 2006 à 21h30. On fera un point sur le règlement et la FAQ, car cela me semble très important !

jeudi, novembre 16, 2006

Réunion du 16/11/2006


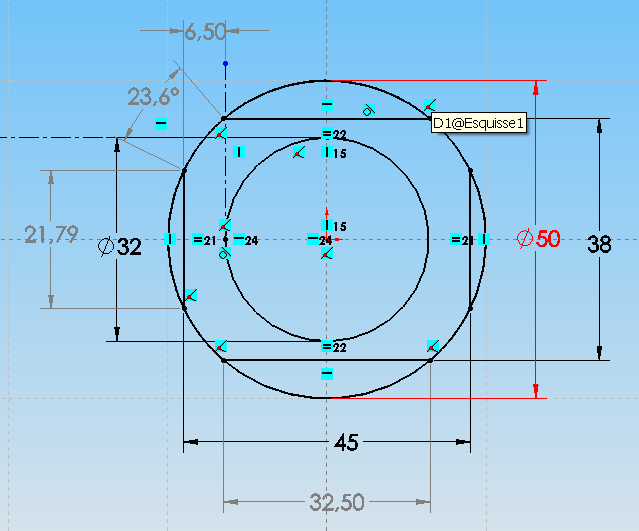
Pour le fraisage du bloc moteur :


Avec la version arrondie :


mardi, novembre 07, 2006

Interrupteurs et carters

Voici une image avec la position de l'arrêt d'urgence, ainsi que les carters pour le bloc électronique :